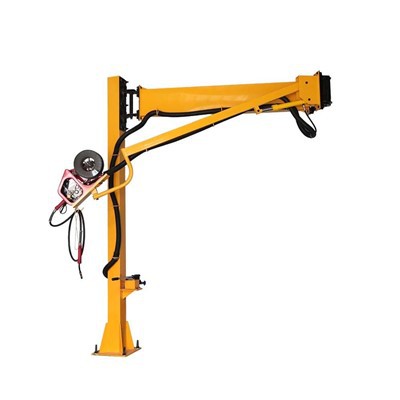
マニピュレータで使用される主な駆動機構には、油圧駆動、空気圧駆動、電気駆動、機械駆動の 4 つがあります。
1. 油圧駆動
油圧駆動マニピュレータは、通常、油圧モータ(各種油圧シリンダ、油圧モータ)、サーボバルブ、オイルポンプ、オイルタンクなどからなる駆動システムで構成され、マニピュレータアクチュエータを駆動して作業を行います。通常、把持能力が大きく(数百キログラム以上)、コンパクトな構造、安定した動作、耐衝撃性、耐振動性、防爆性能が良いなどの特徴がありますが、油圧部品には高い製造精度とシール性能が求められ、そうでないとオイル漏れにより環境を汚染します。
2. 空気圧駆動
その駆動システムは、通常、シリンダー、エアバルブ、エアタンク、エアコンプレッサーで構成されています。その特徴は、空気源が便利で、動きが速く、構造が簡単で、コストが低く、メンテナンスが簡単であることです。ただし、速度の制御が難しく、空気圧を高くしすぎることができないため、掴む能力が低くなります。
3. 電気駆動 電気駆動は、マニピュレータの駆動方法の中で最も一般的に使用されています。その特徴は、電源供給が便利で、応答が速く、駆動力が大きく(関節型の重量は400kgに達しています)、信号の検出、伝送、処理が便利で、さまざまな柔軟な制御方式を採用できることです。駆動モーターは一般にステッピングモーターを採用し、DCサーボモーター(AC)が主な駆動方法です。モーターの速度が速いため、通常は減速機構(ハーモニックドライブ、RVサイクロイドピンホイールドライブ、ギアドライブ、スクリュードライブ、マルチロッドメカニズムなど)が必要です。一部のマニピュレータでは、減速機構のない高トルク低速モーターをダイレクトドライブ(DD)に使用し始めており、メカニズムを簡素化し、制御精度を向上させることができます。
4. 機械駆動
機械式駆動は、動作が固定されている場合にのみ使用されます。通常、指定された動作を実現するためにカムリンク機構が使用されます。その特徴は、動作が信頼性が高く、動作速度が速く、コストが低いことですが、調整が容易ではありません。その他、ハイブリッド駆動、つまり液体ガスまたは電気液体ハイブリッド駆動を使用するものもあります。